สวัสดีครับวัยรุ่น ตอนที่แล้วผมเล่าภาพใหญ่ไว้ที่ Maritime Domain Awareness (MDA) ตระหนักรู้ไปทำไม? ว่ามันมีสามขา คือ Situational / Threat / Response แล้วขาแรกที่ชื่อ Maritime Situational Awareness มันแปลว่า "ตอนนี้ในทะเลมีอะไรอยู่บ้างวะ" — ฟังดูง่ายเนอะ แต่พอลงมือทำจริง มันคือการไล่ต่อสายทีละเส้น ตั้งกำหนด baud rate ทีละตัว แล้วนั่งแกะไบต์ทีละก้อน กว่าจะได้หมุดหนึ่งหมุดขึ้นจอ
ซีรีส์นี้ผมจะขยายขาแรกแบบ geek ยาวๆ เป็นตอนๆ และ สามตอนแรกขอคุยเฉพาะ sensor ในภาวะปกติ ที่จับเรือปกติซึ่งยอมเปิดตัวเอง ศัพท์ทางการเขาเรียก cooperative คือเรือมันบอกเราเอง หรือไม่ก็ยืนอยู่เฉยๆ ให้เราส่องได้โดยไม่หลบ ส่วนพวกที่ตั้งใจหายไปจากจอ (dark activities) เก็บไว้ตอนที่ 4
ที่ผมจะเล่าไม่ใช่นิยามนะครับ นิยามเปิด Wikipedia เอาก็ได้ สิ่งที่หาอ่านยากกว่าคือ "แล้วสายมันเสียบตรงไหน" เพราะฉะนั้นแต่ละ sensor ผมจะไล่ให้ครบห้าจังหวะเหมือนกันหมด คือ ต่อสายยังไง → config อะไรบ้าง → ข้อความหน้าตาแบบไหน → parse ด้วยโค้ดยังไง → แล้วเอาขึ้นแผนที่ให้คนดูรู้เรื่องยังไง (โค้ดตัวอย่างทั้งซีรีส์เป็น Python ล้วน เพราะงานฝั่งดูดสัญญาณกับแกะไบต์มันลงเอยที่ Python แทบทุกที่)
ทีแรกผมเขียนรวดเดียวจบ แล้วอ่านทวนอีกทีถึงรู้ว่ามันยาวจนคนอ่านนิ้วล้าก่อนถึงครึ่งเรื่อง เลยขอซอยเป็นสามตอน — ตอนที่ 1 นี้ว่าด้วยจุดยืนเรื่องมาตรฐาน Signal Chain ที่ทุก sensor ต้องเดินผ่าน และ AIS receiver ชายฝั่ง ตอนที่ 2 เป็นเรดาร์ชายฝั่งกับกล้อง EO/IR ส่วนตอนที่ 3 เอาเป้าจาก AIS เรดาร์ และกล้อง ไปพล็อตลงบนแผนที่ GIS แล้วปิดด้วยเรื่องที่มันส์ที่สุด คือการ Fusion และ Correlation เป้า ให้เรือหนึ่งลำเหลือหมุดเดียว ไม่ใช่สี่หมุดกองกันอยู่
กฎข้อเดียวของตอนนี้: ถ้ามันไม่เป็นมาตรฐาน มันคือกับดัก ขอเคลียร์จุดยืนก่อนเลย เพราะนี่คือแผลเป็นที่คนทำระบบสาย sensor มีเหมือนกันหมด — เวลาซื้ออุปกรณ์ คนขายจะพยายามขาย protocol ของตัวเองพ่วงมาด้วยเสมอ
มันจะมาในสำนวนประมาณว่า "ของเราเอาต์พุตเป็นมาตรฐานก็ได้ครับ แต่ถ้าใช้ SDK ของเราจะได้ข้อมูลครบกว่านะ" หรือ "ตัวนี้มีโปรแกรมเฝ้าระวังของเราให้ฟรี ต่อ API ของเราง่ายกว่าเยอะ" ฟังดูใจดีมาก จนกระทั่งวันที่คุณอยากเปลี่ยนยี่ห้อ หรือวันที่เขาขึ้นราคา license แล้วคุณพบว่าระบบทั้งระบบมันผูกกับ DLL ตัวหนึ่งที่คุณไม่มีซอร์ส และคนเขียนลาออกไปสามปีแล้ว
กฎที่ผมยึดคือ สัญญาต้องอยู่ที่มาตรฐาน ไม่ใช่ที่ยี่ห้อ ตอนเขียน TOR หรือตอนคุยสเปก ประโยคสำคัญที่สุดคือ "อุปกรณ์ต้องเอาต์พุตตามมาตรฐาน X ทางพอร์ตกายภาพ Y โดยไม่ต้องผ่านซอฟต์แวร์ของผู้ผลิต" แค่ประโยคเดียวนี้ช่วยชีวิตระบบไว้ได้หลายปี
ในโค้ดก็คิดแบบเดียวกัน ทุก sensor ที่ต่อเข้ามาจะถูกบีบให้พูดภาษาเดียวกันตั้งแต่ประตูหน้า ผมเรียกมันว่า adapter ตัวหนึ่งต่อหนึ่งชนิดสัญญาณ แล้วข้างในระบบรู้จักแค่ก้อนเดียวคือ Track
python from dataclasses import dataclass, field from typing import Literal, Optional @dataclass class Track : id : str # id ภายในของเรา ไม่ใช่เลขของ sensor source: tuple[Literal[ "ais" , "radar" , "eoir" , "vms" ], str ] # (ชนิด sensor, รหัสสถานี) t: float # epoch ms — UTC เท่านั้น ห้ามมีเวลาไทยหลุดเข้ามา lat: float # WGS84 เท่านั้น lon: float sog: Optional[ float ] = None # knots cog: Optional[ float ] = None # องศา true heading: Optional[ float ] = None identity: dict = field( default_factory = dict ) # mmsi / name / callsign pos_acc_m: Optional[ float ] = None latency_ms: float = 0.0 raw: Optional[ str ] = None # เก็บของดิบไว้ด้วย วันเถียงกันจะได้มีหลักฐาน 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17
ฟิลด์ raw นี่สำคัญกว่าที่คิดนะครับ เพราะวันที่ operator โวยว่า "เป้านี้มันผิด" สิ่งที่ตัดจบได้คือข้อความดิบกับ timestamp ตอนรับ ไม่ใช่ความทรงจำของเรา
ข้อสอบข้อเดียวที่ใช้วัดว่าออกแบบถูกไหม: ถอด sensor ตัวไหนออกก็ได้ แล้วที่เหลือยังวิ่งต่อเหมือนไม่มีอะไรเกิดขึ้น ถ้าถอดแล้วจอดับทั้งจอ แปลว่าเราไม่ได้ทำระบบ เราแค่ทำ GUI ให้อุปกรณ์ตัวนั้น
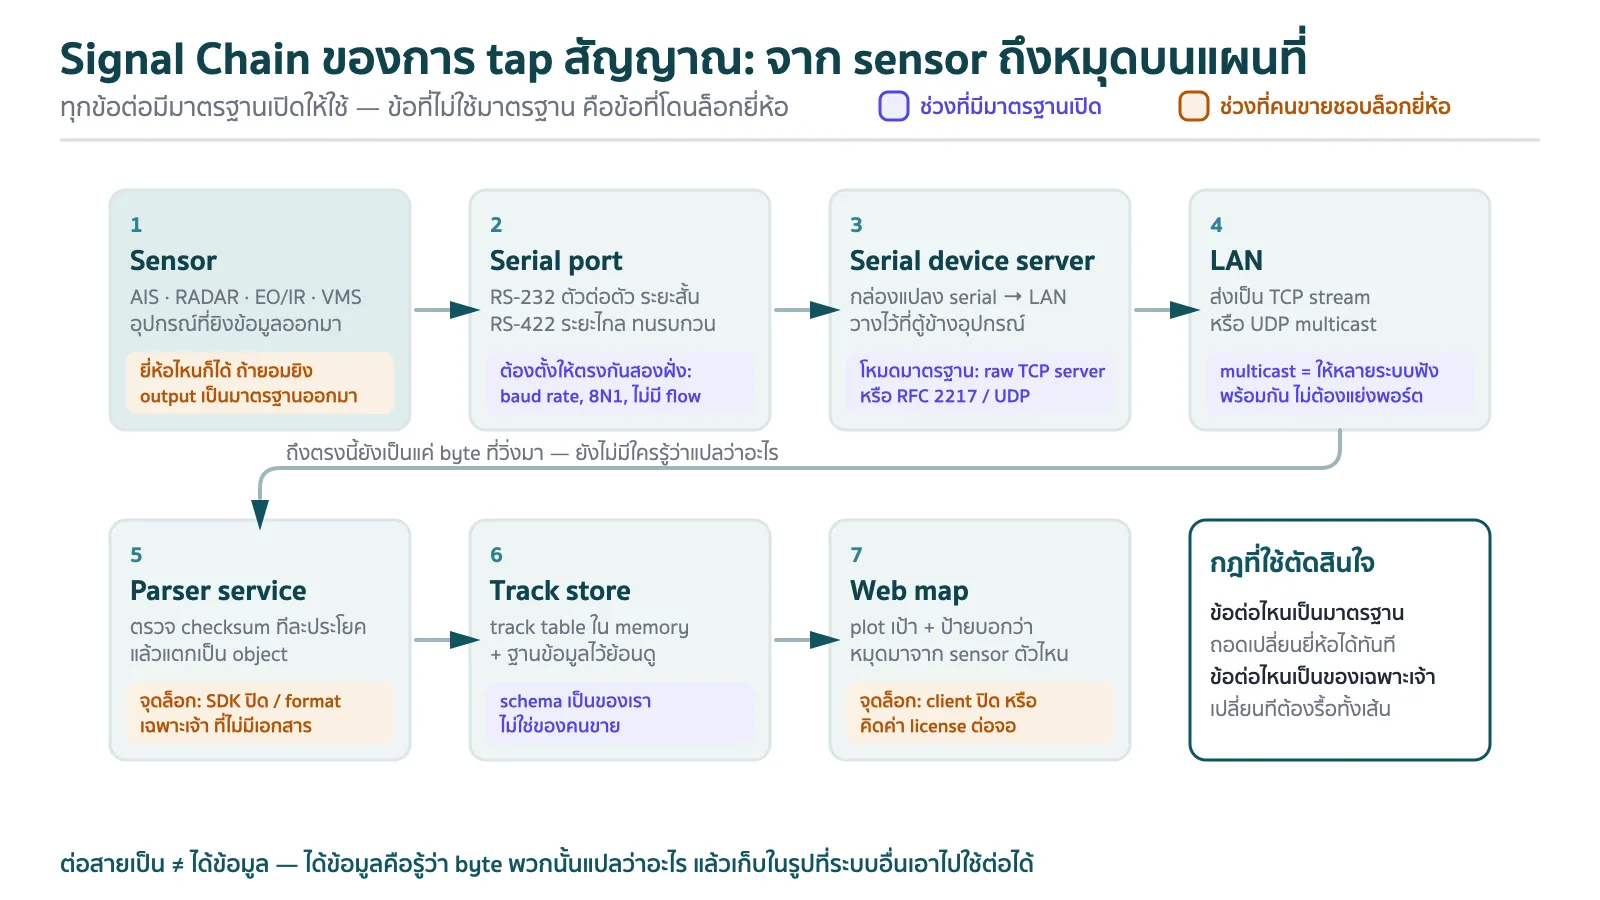
Signal Chain ที่ทุก sensor ต้องเดินผ่าน (ก่อนจะได้เกิดเป็นหมุด)
ก่อนจะแยกไปทีละตัว มาดูของที่เหมือนกันหมดก่อน เพราะ 80% ของงาน sensor ชายฝั่งมันคือ Signal Chain เส้นนี้เส้นเดียว
จังหวะที่ 1 — พอร์ตกายภาพ อุปกรณ์เดินเรือส่วนใหญ่ยังคุยกันด้วย serial ครับ ไม่ใช่เพราะล้าหลัง แต่เพราะมันนิ่งและซ่อมง่าย ที่เจอบ่อยมีสองแบบ
RS-232 สายเดี่ยวเทียบกราวด์ ระยะสั้น ราวสิบกว่าเมตรก็เริ่มหลอน เหมาะกับต่อจากกล่องหนึ่งไปอีกกล่องที่อยู่ในตู้เดียวกันRS-422 สัญญาณต่างศักย์ (differential) ลากได้เป็นร้อยเมตรถึงกิโล ทนสัญญาณรบกวนดีกว่าเยอะ และที่สำคัญคือมันออกแบบมาให้ ผู้พูดหนึ่งคน ผู้ฟังหลายคน ซึ่งตรงกับสถานการณ์จริงที่เราอยากแอบฟังข้อมูลโดยไม่ไปรบกวนเครื่องเดิมที่เขาใช้อยู่ข้อนี้สำคัญ ถ้าเจ้าของอุปกรณ์มีจอของเขาใช้อยู่แล้ว อย่าไปดึงสายเขามาเสียบเรา ให้แยกสัญญาณด้วยตัวแยกที่มี opto-isolation (พวกที่เรียกกันว่า NMEA multiplexer) หรือใช้คุณสมบัติ multi-listener ของ RS-422 ไม่งั้นวันดีคืนดีจอเขาดับ เราคือจำเลย
จังหวะที่ 2 — ตั้งค่าพอร์ต ตรงนี้คือจุดที่มือใหม่เสียเวลาเป็นวัน ทั้งที่มันมีแค่สี่ค่า: baud rate, data bits, parity, stop bits เขียนย่อกันว่า 4800 8N1 = 4800 บิตต่อวินาที, ข้อมูล 8 บิต, ไม่มี parity, stop bit 1 ตัว ค่ามาตรฐานที่ควรจำ
NMEA 0183 ทั่วไป — 4800 8N1 มาตรฐานเขียนไว้แบบนั้น GPS, เข็มทิศ, เครื่องหยั่งน้ำ ส่วนใหญ่มาแนวนี้NMEA 0183-HS (High Speed) — 38400 8N1 เกิดมาเพราะ AIS ข้อมูลเยอะเกินกว่า 4800 จะไหวจริงๆ เพราะฉะนั้นเจอกล่อง AIS เมื่อไหร่ ให้ลอง 38400 ก่อนเลยflow control ปกติ ไม่ต้องเปิด ไม่ต้องไปยุ่งกับ RTS/CTS ให้ปวดหัว ถ้าเปิดพอร์ตแล้วเจออักขระขยะเป็นพรืด ไม่ต้องตกใจว่าอุปกรณ์พัง 90% คือ baud rate ผิด ลองไล่ 4800 → 9600 → 38400 → 115200 อีก 9% คือสลับขา TX/RX (ต้องไขว้กัน) หรือไม่ได้ต่อกราวด์ร่วม ที่เหลือ 1% ค่อยว่ากัน
หน้าตาของ "ขยะจาก baud ผิด" เป็นประมาณนี้ครับ (ตัวอย่างประกอบ ไม่ใช่ของจริงจากที่ไหน) สมมติเปิดพอร์ตของเครื่องรับ AIS ที่ 4800 ทั้งที่ของจริงมันส่งมาที่ 38400
text # (ก) ser = serial.Serial(port, 4800) — ผิด baud ไป 8 เท่า >>> ser.read(48) b'\xf8\xe0\x80\x00\xfe\xc1\xf0\x1c\x80\xff\x83\xe0\xf8\x07\xc0\xfe\x1f\x00\xe0\xf8\xc3\x80\x7f\xf0' >>> ser.read(48) b'\x00\xf8\xff\x07\xe0\x8f\xc0\xf8\x1f\x80\xfe\x00\xe3\xf8\x80\xff\xf0\x0f\xc0\xe0\xf8\x83\x00\xfe' # (ข) ser = serial.Serial(port, 38400) — พอร์ตเดิม สายเส้นเดิม เปลี่ยนแค่เลขตัวเดียว >>> ser.read(48) b'!AIVDM,1,1,,B,139K?4?01;7<bb`7Bk2b5`4J0H88,0*2D\r\n' 1 2 3 4 5 6 7 8 9
ดูสองอย่างพอครับ หนึ่ง มีตัวขึ้นต้นกับตัวจบที่คงที่ไหม ของจริงต้องขึ้นด้วย $ หรือ ! แล้วปิดด้วย * ตามด้วย checksum สองหลักและ \r\n เป็นจังหวะสม่ำเสมอ ส่วนขยะจาก baud ผิดจะไม่มีอะไรซ้ำเป็นแพตเทิร์นเลย สอง มี byte ค่าสูงๆ อย่าง \xff \xfe \xf8 \xe0 \x00 โผล่เยอะผิดปกติไหม NMEA 0183 เป็น ASCII ล้วน ถ้าเห็นพวกนี้แปลว่า UART กำลังอ่าน bit ผิดกรอบ ไม่ใช่ข้อมูลพัง
ที่ต้องแยกให้ออกคือ "ขยะออกมา" กับ "ไม่มีอะไรออกมาเลย" เป็นคนละอาการ ขยะแปลว่าสัญญาณมาถึงแล้วแต่ตั้งค่าผิด — ไล่ baud rate ต่อได้เลย ส่วนเงียบสนิทอ่านได้แต่ b'' มักเป็นเรื่องสายล้วนๆ คือ TX/RX ไม่ได้ไขว้กัน หรือกราวด์ไม่ถึง รู้แค่นี้ก็ตัดทางเดาไปได้ครึ่งหนึ่งแล้ว
จังหวะที่ 3 — เอาขึ้นเน็ตเวิร์ก เราไม่ลากสาย serial ยาวๆ กลับห้อง server หรอกครับ เราเอา serial device server (บางทีเรียก terminal server) ไปวางใกล้อุปกรณ์ แล้วให้มันแปลง serial เป็น Ethernet โหมดที่ใช้บ่อย
TCP Server กล่องเปิดพอร์ตรอ เช่น 4001, 4002 ไล่ตามพอร์ต serial แล้ว server เราวิ่งไปต่อเอง — ดีตรงคุมง่าย เสียตรงถ้ามีคนแย่งต่อหลายคน บางรุ่นจำกัด sessionTCP Client กล่องยิงเข้าหา server เรา — เหมาะเวลาสถานีอยู่หลัง NATUDP broadcast / multicast ยิงออกมาแล้วใครอยากฟังก็ join เอา — เหมาะมากเวลามีผู้บริโภคหลายระบบ แต่ต้องยอมรับว่าแพ็กเก็ตหายแล้วหายเลยRFC 2217 คือ telnet ที่ต่อขยายให้สั่งเปลี่ยน baud/parity ข้ามเน็ตเวิร์กได้ อันนี้สนุกเวลาต้องไปแก้ค่าที่สถานีบนเขาโดยไม่ต้องขับรถขึ้นไปจังหวะที่ 4 — ฝั่ง server ต้องตัดบรรทัดให้เป็น ข้อผิดพลาดคลาสสิกของคนเพิ่งทำ streaming คือนึกว่า TCP หนึ่ง packet เท่ากับหนึ่งข้อความ ไม่จริงครับ มันเป็น stream ของไบต์ล้วนๆ ข้อความเดียวอาจมาสามก้อน หรือสามข้อความอาจมาก้อนเดียว หน้าที่เราคือ buffer แล้วตัดตาม \r\n เอง
python # tap.py — ดูด NMEA 0183 ได้ทั้งเสียบพอร์ตตรงๆ และรับผ่าน serial device server import math, socket, time import serial # pyserial def serial_source (port = "/dev/ttyUSB0" , baud = 38400 ): # 8N1 เป็นค่าปริยายของ pyserial อยู่แล้ว เขียนไว้ให้เห็นกับตา with serial.Serial(port, baud, bytesize = serial. EIGHTBITS , parity = serial. PARITY_NONE , stopbits = serial. STOPBITS_ONE , timeout = 1 ) as ser: while True : chunk = ser.read( 4096 ) if chunk: yield chunk def tcp_source (host = "10.10.20.31" , port = 4001 ): # พอร์ตที่ผูกกับ serial port ของ sensor ตัวนั้น while True : # สายหลุดเมื่อไหร่ต่อใหม่เอง อย่ารอคนมากด try : with socket.create_connection((host, port), timeout = 10 ) as s: while True : chunk = s.recv( 4096 ) if not chunk: break # ปลายทางปิด = ออกไป reconnect yield chunk except OSError as e: print ( "[tap]" , e) time.sleep( 3 ) def udp_source (port = 4002 ): # กรณีกล่องยิง broadcast/multicast มาให้ s = socket.socket(socket. AF_INET , socket. SOCK_DGRAM ) s.setsockopt(socket. SOL_SOCKET , socket. SO_REUSEADDR , 1 ) s.bind(( "" , port)) while True : yield s.recv( 4096 ) def lines (source): buf = b "" for chunk in source: buf += chunk while b " \r\n " in buf: raw, buf = buf.split( b " \r\n " , 1 ) yield raw.decode( "ascii" , errors = "ignore" ).strip() if len (buf) > 4096 : buf = b "" # กันขยะค้าง buffer จนบวมตาย def checksum_ok (s): # NMEA 0183: XOR ของทุกตัวอักษรระหว่าง $ (หรือ !) กับ * star = s.rfind( "*" ) if star < 1 or len (s) - star < 3 : return False x = 0 for ch in s[ 1 :star]: x ^= ord (ch) return x == int (s[star + 1 :star + 3 ], 16 ) for line in lines(tcp_source()): if line and checksum_ok(line): handle(line) 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41 42 43 44 45 46 47 48 49 50 51 52 53 54 55 56 57
ท่องไว้สามข้อ: ต่อใหม่เองได้ ตัดบรรทัดเอง เช็ก checksum ทุกบรรทัด เพราะของจริงมีบรรทัดพิการปนมาเสมอ ทั้งจากสัญญาณรบกวนและจากอุปกรณ์ที่ reboot กลางคัน (รายละเอียดมาตรฐานอ่านต่อที่ NMEA 0183 )
AIS receiver ชายฝั่ง — เพื่อนบ้านปากมากที่ต่อง่ายที่สุด
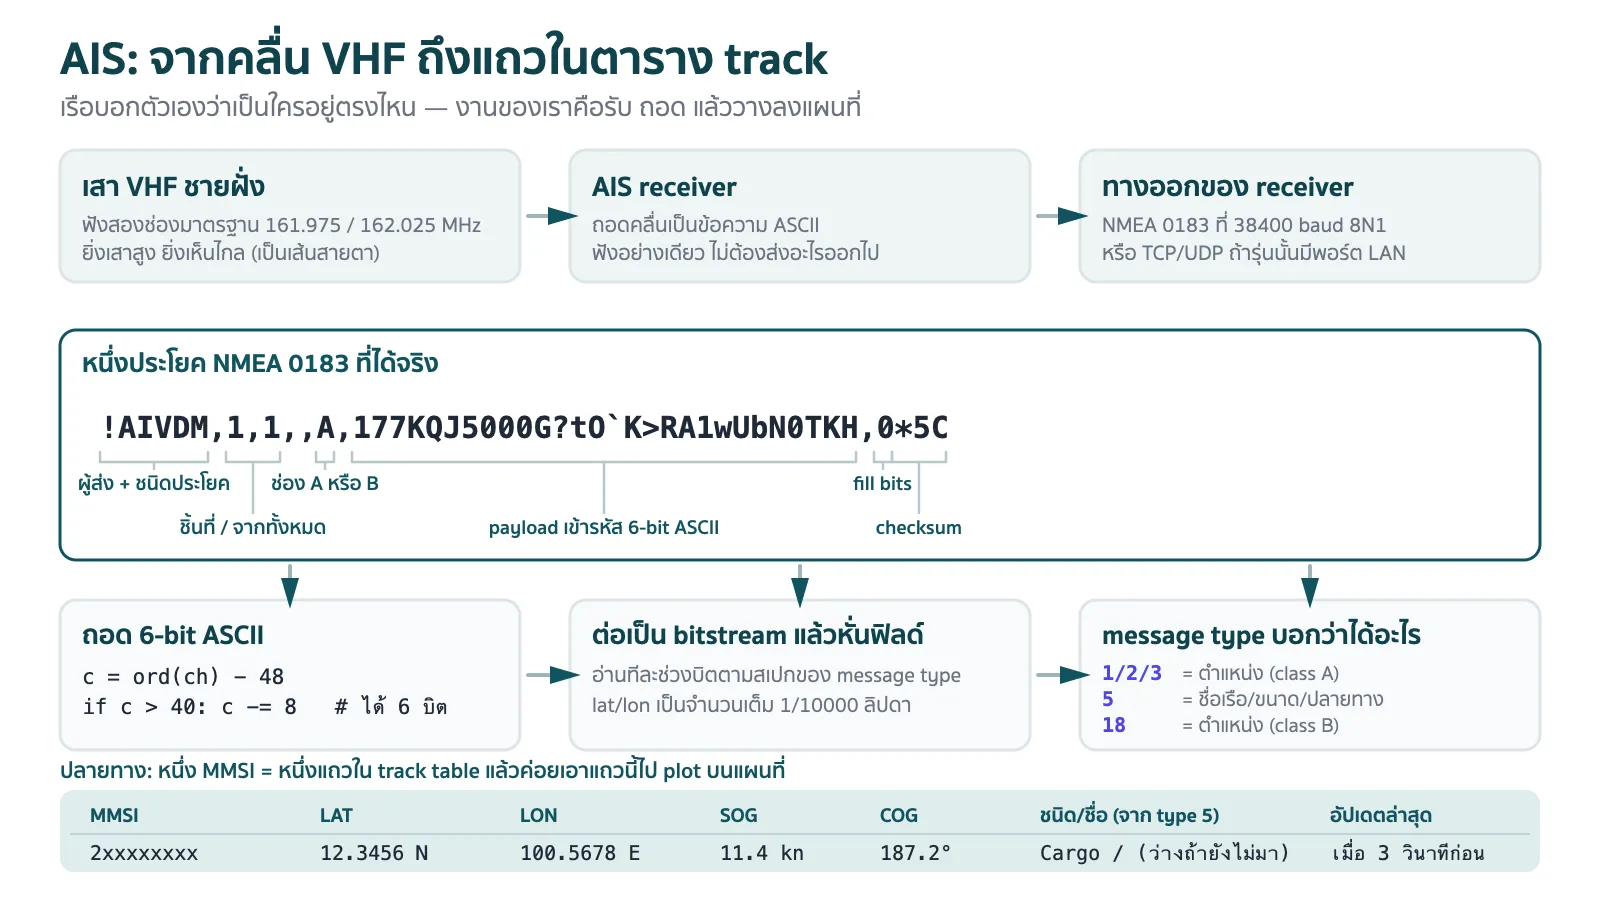
เริ่มจากตัวที่ง่ายที่สุดก่อน สถานีรับ AIS ชายฝั่งมีของแค่สามชิ้น: เสาอากาศ VHF ที่ยิ่งสูงยิ่งเห็นไกล, เครื่องรับ AIS ที่เฝ้าสองช่องสัญญาณย่านทางทะเล (161.975 กับ 162.025 MHz) และสายที่ลากลงมาจากเครื่องรับ
จุดที่ผมชอบคือ AIS แทบไม่ต้อง config อะไรเลย เพราะเครื่องรับมันไม่ได้ส่งอะไรออกอากาศ (ถ้าเป็นตัวรับอย่างเดียว) มันแค่นั่งฟังแล้วพ่นข้อความออกพอร์ต 38400 8N1 เสียบปุ๊บติดปั๊บ ของที่ออกมาหน้าตาแบบนี้
text !AIVDM,1,1,,B,139K?4?01;7<bb`7Bk2b5`4J0H88,0*2D !AIVDM,2,1,3,B,55P5TL01VIaAL@7WKO@mBplU@<PDhh00000000,0*70 !AIVDM,2,2,3,B,1@0000000000000,2*55 \s:STN001,c:1789120800*48\!AIVDM,1,1,,A,13HOI:0P0000VOHLCnHQKwvL05Ip,0*23 1 2 3 4
บรรทัดแรกคือข้อความสั้นที่จบในตัวเดียว บรรทัดที่สองกับสามคือข้อความยาวที่ถูกหั่นเป็นสองชิ้น ส่วนบรรทัดสุดท้ายมีของแถมข้างหน้าที่คั่นด้วย \ เรียกว่า tag block ใช้บอกว่าข้อความนี้มาจากสถานีไหน (s:) และรับเมื่อไหร่ (c: เป็น epoch วินาที) — ถ้าคุณมีสถานีรับหลายจุดแล้วรวมสายมาที่เดียว เจ้า tag block นี่แหละคือสิ่งที่ทำให้ยังแยกออกว่าใครได้ยินอะไร และใช้คำนวณ latency ได้ด้วย
ส่วนการถอด payload ตรงกลางที่ดูเหมือนแมวเดินบนคีย์บอร์ด ผมเล่าละเอียดยันทีละบิตไว้แล้วที่ Maritime Sensors Integration ไม่เล่าซ้ำ ตอนนี้ขอเจาะเฉพาะจุดที่คนพลาดกันเยอะ คือ การประกอบชิ้นส่วนก่อนถอด
python import time pending = {} # (ช่อง, seq, จำนวนชิ้น) -> ชิ้นส่วนที่รอเพื่อน def on_ais_sentence (line): f = line.split( "," ) total = int (f[ 1 ]) # จำนวนชิ้นทั้งหมด idx = int (f[ 2 ]) # ชิ้นที่เท่าไหร่ เริ่มนับที่ 1 seq = f[ 3 ] or "-" # sequential message id ใช้จับคู่ชิ้นส่วน ch = f[ 4 ] # ช่อง A หรือ B payload = f[ 5 ] fill = int (f[ 6 ].split( "*" )[ 0 ]) # fill bits ของชิ้นสุดท้าย if total == 1 : return decode_payload(payload, fill, ch) key = (ch, seq, total) e = pending.setdefault(key, { "parts" : [ None ] * total, "got" : 0 , "ts" : time.time()}) if e[ "parts" ][idx - 1 ] is None : e[ "got" ] += 1 e[ "parts" ][idx - 1 ] = payload if e[ "got" ] == total: del pending[key] decode_payload( "" .join(e[ "parts" ]), fill, ch) # นับ fill bits จากชิ้นสุดท้ายเท่านั้น def sweep_pending (ttl = 10.0 ): # เรียกเป็นระยะ — ชิ้นส่วนที่รอเกิน 10 วิแล้วเพื่อนไม่มา = ทิ้ง ไม่งั้น dict บวมจนตาย now = time.time() for k in [k for k, e in pending.items() if now - e[ "ts" ] > ttl]: del pending[k] 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31
ที่ต้องระวังคือ sequential message id มันวนแค่ 0–9 ครับ ถ้ามีชิ้นส่วนค้างแล้วเลขวนกลับมาซ้ำ คุณจะได้ข้อความลูกผสมที่ถอดออกมาเป็นเรือผีทันที เพราะงั้น timeout กับการเคลียร์ของค้างไม่ใช่ของหรูหรา มันคือของบังคับ
เอาขึ้นแผนที่ AIS ให้ของครบที่สุดในบรรดา sensor ทั้งหมด เพราะมันมีทั้งตำแหน่ง เข็ม ความเร็ว และ "ชื่อ" ติดมาด้วย แต่ต้องจำไว้ว่าข้อมูลมันมาคนละข้อความ ตำแหน่งมาทุกไม่กี่วินาที ส่วนชื่อเรือกับขนาดเรืออยู่ในข้อความ static ที่มาทุกไม่กี่นาที ดังนั้นฝั่ง state ต้องแยกเป็นสองตาราง แล้วค่อย join ด้วย MMSI ตอนแสดงผล
บนจอผมแนะนำแบบนี้ครับ
วาดเป็นสามเหลี่ยมหัวแหลม หันตาม heading ไม่ใช่ตาม COG (สองอันนี้ต่างกัน เรือโดนกระแสน้ำเบียดจะหันหัวทางหนึ่งแต่เคลื่อนที่อีกทางหนึ่ง — ภาพนั้นมันเล่าเรื่องได้เยอะ) เรือที่ความเร็วต่ำกว่าเกณฑ์จอดนิ่ง ให้เปลี่ยนเป็นวงกลม อย่าให้สามเหลี่ยมชี้มั่วเวลาเรือทอดสมอ ป้ายกำกับควรมีอย่างน้อย ชื่อ/MMSI, SOG, COG และ อายุของข้อมูล — ตัวหลังสำคัญสุด เพราะจอที่ไม่บอกว่าข้อมูลเก่ากี่วินาที คือจอที่โกหกอย่างสุภาพ ข้อมูลไหลถี่มาก อย่า re-render ทุกข้อความ ให้ push เป็น delta แล้ววาดตามรอบเวลาคงที่ วินาทีละครั้งก็เหลือเฟือสำหรับตาคน สรุปตอนที่ 1 — ยังไม่ทันถึงอัลกอริทึม ก็หมดไปครึ่งวันแล้ว ไล่มาถึงตรงนี้เราได้ของสองชิ้น คือ Signal Chain ที่ทุก sensor ต้องเดินผ่านเหมือนกันหมด (พอร์ตกายภาพ → ตั้งค่าพอร์ต → serial device server → ตัดบรรทัดให้เป็นฝั่ง server) กับ AIS ที่เสียบปุ๊บติดปั๊บและพูดเก่งที่สุดในกลุ่มเพื่อน
เปิดพอร์ตแล้วเจออักขระขยะ ให้สงสัย baud rate ก่อนสงสัยว่าอุปกรณ์พัง TCP เป็น stream ไม่ใช่ซองจดหมาย ต้องตัดบรรทัดเองและเช็ก checksum ทุกบรรทัด ข้อความ AIS มีทั้งแบบหลายชิ้นและมี tag block นำหน้า — ประกอบให้ครบก่อนถอด แล้วอย่าลืมทิ้งชิ้นส่วนที่รอเพื่อนไม่มา และข้อที่จะย้ำไปทั้งซีรีส์ คือสัญญาต้องอยู่ที่มาตรฐาน ไม่ใช่ที่ยี่ห้อ ตอนที่ 2 จะไปต่อที่ Coastal radar อุปกรณ์ตัวเดียวที่พ่นข้อมูลออกมาได้ถึงสาม Message Format คือ NMEA 0183, NMEA 2000 และ ASTERIX CAT048 ซึ่งแต่ละ Message Format คนละโลกกันเลย แล้วปิดตอนด้วยกล้อง EO/IR กับการ slew-to-cue คลิกเป้าบนแผนที่แล้วกล้องหมุนไปเอง — ตัวนี้สนุกตรงที่คณิตศาสตร์ต้องถูกก่อน กล้องถึงจะหันถูก
ระหว่างนี้ใครเคยจิ้มสาย serial แล้วเจอกับดักแปลกๆ มาเล่าให้ฟังบ้าง โดยเฉพาะพวกที่เอกสารบอกอย่างแต่ของจริงเป็นอีกอย่าง แล้วเจอกันตอนหน้าครับวัยรุ่น